
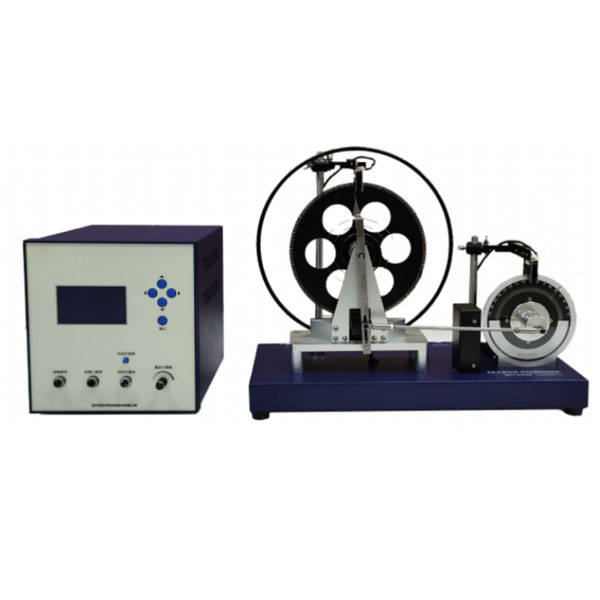
ລູກຕຸ້ມ LMEC-7 Pohl
LMEC-7ລູກຕຸ້ມຂອງ Pohl
ການທົດລອງ
1. ການສັ່ນສະເທືອນແບບອິດສະຫຼະ - ການວັດແທກຄວາມສອດຄ່ອງລະຫວ່າງຄວາມກວ້າງຂອງລໍ້ດຸ່ນດ່ຽງ θ ແລະໄລຍະເວລາຂອງການສັ່ນສະເທືອນແບບອິດສະຫຼະ T
2. ການກຳນົດປັດໄຈການດູດຊຶມ β.
3. ການກຳນົດຄຸນລັກສະນະຄວາມກວ້າງ-ຄວາມຖີ່ ແລະ ເສັ້ນໂຄ້ງຄຸນລັກສະນະຄວາມຖີ່-ໄລຍະຂອງການສັ່ນສະເທືອນທີ່ຖືກບັງຄັບ.
4. ການສຶກສາຜົນກະທົບຂອງການດູດຊຶມທີ່ແຕກຕ່າງກັນຕໍ່ການສັ່ນສະເທືອນທີ່ຖືກບັງຄັບ ແລະ ການສັງເກດປະກົດການສະທ້ອນ.
5.ຮຽນຮູ້ການໃຊ້ວິທີການ stroboscopic ເພື່ອກໍານົດປະລິມານທີ່ແນ່ນອນຂອງວັດຖຸທີ່ເຄື່ອນທີ່, ເຊັ່ນ: ຄວາມແຕກຕ່າງຂອງເຟສ.
ສະເປັກຫຼັກ
| ປັດໄຈຄວາມດື້ດ້ານຂອງລະດູໃບໄມ້ປົ່ງ K | ການປ່ຽນແປງໜ້ອຍກວ່າ 2% ໃນໄລຍະເວລາການສັ່ນສະເທືອນຟຣີ |
| ການວັດແທກເວລາ | ຄວາມຖືກຕ້ອງ 0.001 ວິນາທີ, ຄວາມຜິດພາດໃນການວັດແທກວົງຈອນ 0.2% |
| ລູກຕຸ້ມກົນຈັກ | ມີຊ່ອງດັດສະນີ, ດັດສະນີ 2°, ລັດສະໝີ 100 ມມ |
| ການວັດແທກແອມພິຈູດ | ຄວາມຜິດພາດ ±1° |
| ເຊັນເຊີໂຟໂຕເອເລັກຕຣິກ A | ການກວດຈັບສັນຍານ photoelectric ຄູ່ |
| ເຊັນເຊີໂຟໂຕເອເລັກຕຣິກ B | ການກວດຈັບສັນຍານ photoelectric ດຽວ |
| ລະດັບຄວາມໄວຂອງມໍເຕີ (ຄວາມຖີ່ບັງຄັບ) | 30 – 45 rpm ແລະ ສາມາດປັບໄດ້ຢ່າງຕໍ່ເນື່ອງ |
| ຄວາມບໍ່ສະຖຽນຂອງຄວາມໄວຂອງມໍເຕີ | ໜ້ອຍກວ່າ 0.05%, ຮັບປະກັນວົງຈອນການທົດສອບທີ່ໝັ້ນຄົງ |
| ການຫຼຸດຄວາມດັນຂອງລະບົບ | ໜ້ອຍກວ່າ 2° ຕໍ່ການເສື່ອມສະພາບຂອງແອມພິລິຈູດ |
ລາຍລະອຽດ
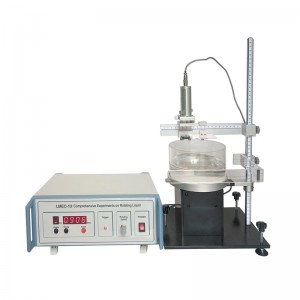
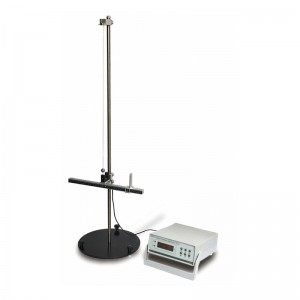
ອົງປະກອບຂອງລະບົບ: ອຸປະກອນທົດລອງ Pohl resonance, ຕົວຄວບຄຸມການທົດລອງ Pohl resonance, ຊຸດແຟລດແຍກຕ່າງຫາກ, ເຊັນເຊີ photoelectric 2 ຕົວ (ໜຶ່ງຕົວແມ່ນປະເພດ A ແລະປະເພດ B)
ການຕັ້ງຄ່າການທົດລອງການສະທ້ອນສຽງ Pohl.
1. ປັດໄຈຄວາມແຂງກະດ້າງຂອງສະປິງ K: ການປ່ຽນແປງໜ້ອຍກວ່າ 2% ໃນໄລຍະເວລາການສັ່ນສະເທືອນຟຣີ.
2. ການວັດແທກເວລາ (10 ຮອບວຽນ): ຄວາມຖືກຕ້ອງ 0.001 ວິນາທີ, ຄວາມຜິດພາດໃນການວັດແທກຮອບວຽນ 0.2%.
3. ການດູດຊຶມຂອງລະບົບໃນເວລາທີ່ບໍ່ມີການດູດຊຶມແມ່ເຫຼັກໄຟຟ້າ: ໜ້ອຍກວ່າ 2° ຕໍ່ການເສື່ອມສະພາບຂອງແອມພິລິຈູດ.
4. ລູກຕຸ້ມກົນຈັກ: ມີຊ່ອງດັດຊະນີ, ດັດຊະນີ 2°, ລັດສະໝີ 100 ມມ.
5. ການວັດແທກຄວາມກວ້າງ: ຄວາມຜິດພາດ ±1°; ວິທີການວັດແທກຄວາມກວ້າງ: ການກວດຈັບແສງໄຟຟ້າ.
6. ເຊັນເຊີໂຟໂຕອີເລັກທຣິກ A: ການກວດຈັບສັນຍານໂຟໂຕອີເລັກທຣິກຄູ່; ເຊັນເຊີໂຟໂຕອີເລັກທຣິກ B: ການກວດຈັບສັນຍານໂຟໂຕອີເລັກທຣິກດ່ຽວ.
7. ຄວາມໄວຂອງມໍເຕີ (ຄວາມຖີ່ບັງຄັບ): 30 – 45 rpm ແລະສາມາດປັບໄດ້ຢ່າງຕໍ່ເນື່ອງ.
8. ຄວາມບໍ່ສະຖຽນຂອງຄວາມໄວຂອງມໍເຕີ: ໜ້ອຍກວ່າ 0.05%, ຮັບປະກັນວົງຈອນການທົດສອບທີ່ໝັ້ນຄົງ.
9. ການກຳນົດຄວາມແຕກຕ່າງຂອງໄລຍະ.
ສອງວິທີການໃນການກຳນົດຄວາມແຕກຕ່າງຂອງເຟສ: stroboscopic ແລະ metrological, ໂດຍມີຄ່າບ່ຽງເບນໜ້ອຍກວ່າ 3° ລະຫວ່າງສອງວິທີ.
ຂອບເຂດການວັດແທກຂອງວິທີການວັດແທກແມ່ນຢູ່ລະຫວ່າງ 50° ແລະ 160°.
ຂອບເຂດການວັດແທກແບບສະໂຕຣໂບສະໂຄປິກລະຫວ່າງ 0° ແລະ 180°; ຄ່າຄວາມຜັນຜວນຂອງການວັດແທກຊ້ຳໆ <2°.
10. ແຟລດ: ໄດຣຟ໌ແຮງດັນຕ່ຳ, ແຟລດແຍກຕ່າງຫາກຈາກໜ່ວຍທົດລອງ, ເວລາແຟລດຕໍ່ເນື່ອງ 2 ມິນລິວິນາທີ, ສີແດງທີ່ສະດຸດຕາ.
11. ສຽງດັງຕ່ຳ, ບໍ່ມີການລົບກວນ ຫຼື ບໍ່ສະບາຍໃນລະຫວ່າງການທົດລອງກຸ່ມ.
ຕົວຄວບຄຸມການທົດລອງແບບສະທ້ອນສຽງ Pohl.
1. ຕົວຄວບຄຸມການທົດລອງພິເສດຖືກນໍາໃຊ້ເພື່ອເກັບກຳ ແລະ ສະແດງຂໍ້ມູນ; ໜ້າຈໍ LCD ຂະໜາດໃຫຍ່ທີ່ໃຊ້ຈຸດມາຕຣິກຖືກນຳໃຊ້, ມີເມນູເພື່ອນໍາພາການທົດລອງ, ກະຕຸ້ນບັນທຶກ (ຄູ່ມືການໃຊ້ງານເອເລັກໂຕຣນິກ), ແລະ ສະແດງ ແລະ ກວດສອບຂໍ້ມູນການທົດລອງຄືນ.
2. ອິນເຕີເຟດຄວບຄຸມສະເພາະສຳລັບໄຟສະໂຕຣບ.